A. 具身智能是什么
具身智能(Embodied AI / Embodied Intelligence)强调:智能体通过身体与环境交互——用传感器感知、用执行器行动,在反馈中学习。不是只在文本里「说」,还要在物理世界里「做」。
无人车、扫地机、仓储机器人、人形机器人、无人机,都在走这条线。你坐的 Robotaxi 试验服务,本质是「车轮上的具身智能」。
聊天模型 = 大脑在房间里答题;具身系统 = 大脑必须边走边看边刹车。出错代价从「说错话」变成「撞到东西」。
纯 LLM 像书斋里的谋士;具身智能像必须下场踢球的球员——规则、体力、现场噪音全要扛。 哲学与认知科学上,「身体经验塑造认知」可追溯到具身认知传统;机器人学里 Brooks 的包容架构(subsumption)强调与环境紧密耦合的行为层(1980s)。
近年综述(如 arXiv:2402.02385《A Survey on Robotics with Foundation Models》、清华相关综述 Embodied AI: From LLMs to World Models)把具身进展概括为: 经典规划/控制 → 深度学习感知 → 大模型/多模态/世界模型驱动的通用机器人能力。
B. 上下游顺序:一辆车/一个机器人怎么「活」
无论无人驾驶还是机械臂,工程上常可粗分为同一条能力链(具体产品会合并模块):
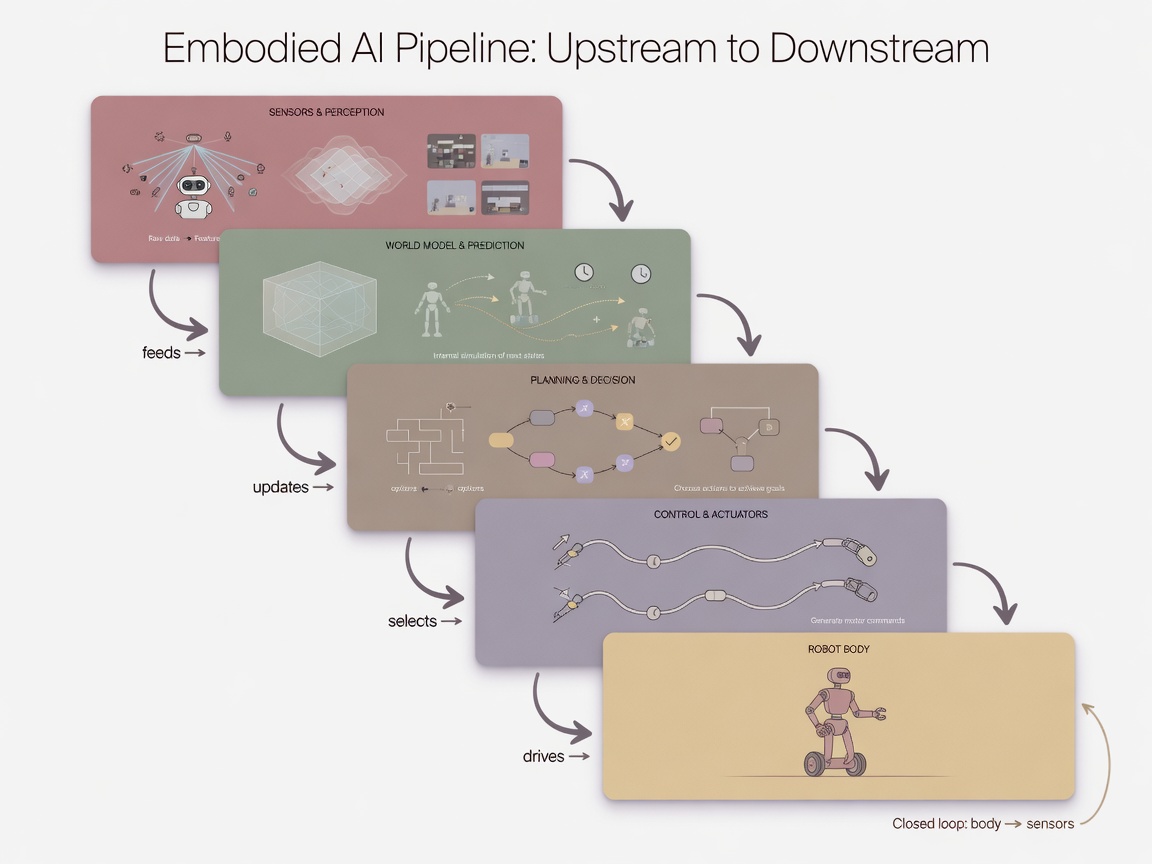
1. 感知 Perception
相机、激光雷达、毫米波雷达、IMU… 回答「周围有什么、在哪」
2. 理解与预测
检测跟踪、占用栅格、轨迹预测;进阶用「世界模型」想象下一步
3. 规划 Planning
全局路线 + 局部轨迹:往哪开、怎么绕开障碍
4. 控制 Control
油门/刹车/转向或关节力矩:把轨迹变成可执行指令
5. 身体 + 环境反馈
车轮/手臂动了,世界变了,传感器再读——闭环
和软件 Agent 对照(结构意识)
软件 Agent:LLM + Tool + Loop。
具身 Agent:感知 +(世界模型)+ 规划 + 控制 + 物理 Loop。
共同难点:长尾场景、安全急停、可观测与评测。详见 Loop 工程。
C. 具身相关时间线(真实节点)
不背全部年份,抓住「范式切换」:规则/经典规划 → 学习驾驶 → 竞赛验证 → 商业 Robotaxi → 机器人基座模型。
从符号规划到「贴地」行为
Brooks 提出包容架构,强调分层反应式控制、与传感器闭环。 CMU Navlab 等项目把计算与传感器搬上真实车辆做导航实验(Mobileye 等机构整理的 AV 史亦引用这一脉络)。
ALVINN:神经网络端到端跟车
Dean Pomerleau 的 ALVINN(Autonomous Land Vehicle In a Neural Network,NIPS 1988 / CMU 1989)用多层网络把相机等输入映射为方向输出,在 CMU NAVLAB 上做道路跟随。 这是「用学习替代纯手写规则开车」的经典论文节点。 论文:NIPS 1988 ALVINN
No Hands Across America
CMU Navlab 5 完成匹兹堡到圣地亚哥长距离行程,转向自主比例极高(公开史述常引约 98% 转向自主),油门刹车仍由人负责——展示「高速路跟驰/车道保持」可行性。
从「没人跑完」到城市挑战
2004 DARPA Grand Challenge:沙漠越野,无车完成。
2005 五车完赛,Stanford Stanley 夺冠。
2007 Urban Challenge:城市场景,CMU 等获胜。激光雷达等传感路线被广泛验证。
官方:DARPA Grand Challenge
· 复盘:IEEE Spectrum
Google 自动驾驶项目 → Waymo;SAE 等级
Google 启动自驾项目(后独立为 Waymo)。 SAE J3016(2014 首版,后修订)定义 L0–L5 驾驶自动化等级,成为全球沟通标准。
量产 ADAS / Autopilot 进入消费市场
各车企与供应商推进 L1–L2 级辅助(自适应巡航、车道保持等)。 注意:营销用语 ≠ SAE 等级;L2 仍要求人类随时接管。
限定区域内的无人车服务
Waymo One 等在特定城市/运营设计域(ODD)推出面向公众的自动驾驶网约服务(公司官方时间线记载 Phoenix 等里程碑)。 中国亦有多家 Robotaxi 试点。共性:限定区域 + 高安全冗余 + 持续运营数据。
SayCan、PaLM-E、RT-2、OpenVLA…
Google 等提出 SayCan(语言模型接地到机器人可执行技能)、
PaLM-E(具身多模态语言模型)、
RT-2(Vision-Language-Action)。
开源侧出现 OpenVLA(约 7B 参数)等,推动「通用操作」研究。
SayCan 论文 ·
SayCan 代码 ·
PaLM-E ·
RT-2 ·
OpenVLA 论文 ·
OpenVLA GitHub
D. 切入点:无人驾驶「关键十年」怎么读
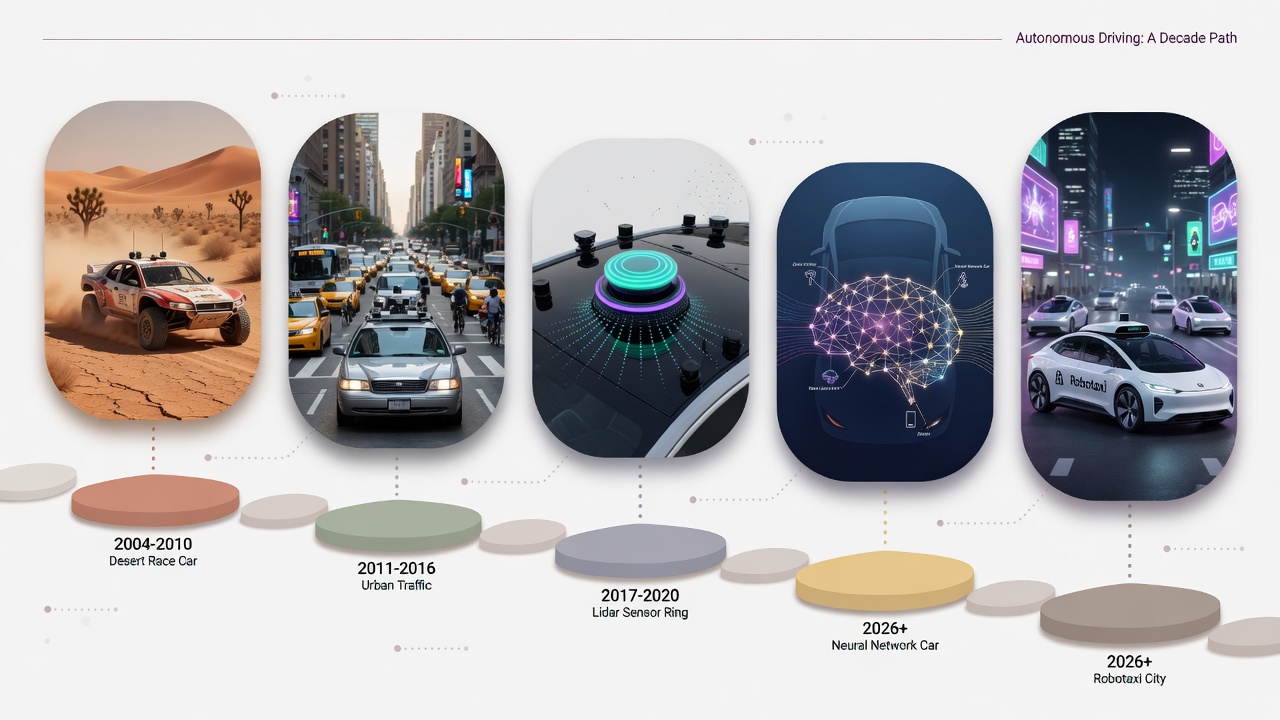
| 阶段 | 大约时间 | 关键事实(可查证) | 对应具身知识点 |
|---|---|---|---|
| 证明可行 | 2004–2007 | DARPA Grand / Urban Challenge | 传感融合、规划、真实环境闭环 |
| 产业成型 | 2009–2016 | Google→Waymo;SAE J3016(2014) | ODD、安全冗余、等级语言 |
| 消费辅助 | 2015 前后起 | L1–L2 ADAS 大规模上车 | 人机共驾、接管责任 |
| 运营服务 | 2018 起 | Waymo One 等 Robotaxi 公开服务 | 车队运维、远程协助、长尾场景 |
| 学习范式 | 2010s–2020s | 模块化栈 vs 端到端/大模型增强(业界路线并行) | 模仿学习、数据闭环、仿真 |
无人驾驶教会具身智能的 5 课
- ODD(运营设计域):先在限定天气/区域/速度内可靠,再谈扩展——不是一步 L5。
- 长尾(Long tail):罕见场景决定安全上限;数据与仿真要专门打长尾。
- 感知不是目的,闭环才是:看懂了却刹不住 = 失败。
- 人机权责:L2 与 L4 法律责任与用户心智完全不同(见 SAE)。
- 评测与运维是产品:上线后的监控、远程接管、事件复盘,和模型精度同等重要。
E. SAE 驾驶自动化等级(标准语言)
来源:SAE J3016(2014 提出,后与 ISO 协作修订)。从 L0 到 L5:
你可以怎么用这个标准
看车广告时问:它按 SAE 是 L几?是否要求手扶方向盘?是否限定高速/城市?别被「自动驾驶」四字带偏。
F. 通向更强智能时:还可能高频出现的概念
以下不是科幻清单,而是已在论文、开源或产业路线中反复出现、并与具身/通用智能讨论强相关的概念。 「AGI 时代」这里指:系统在多样任务与环境中更通用、更少为单一场景重写规则——是否达到严格 AGI 定义,学界仍有争议。
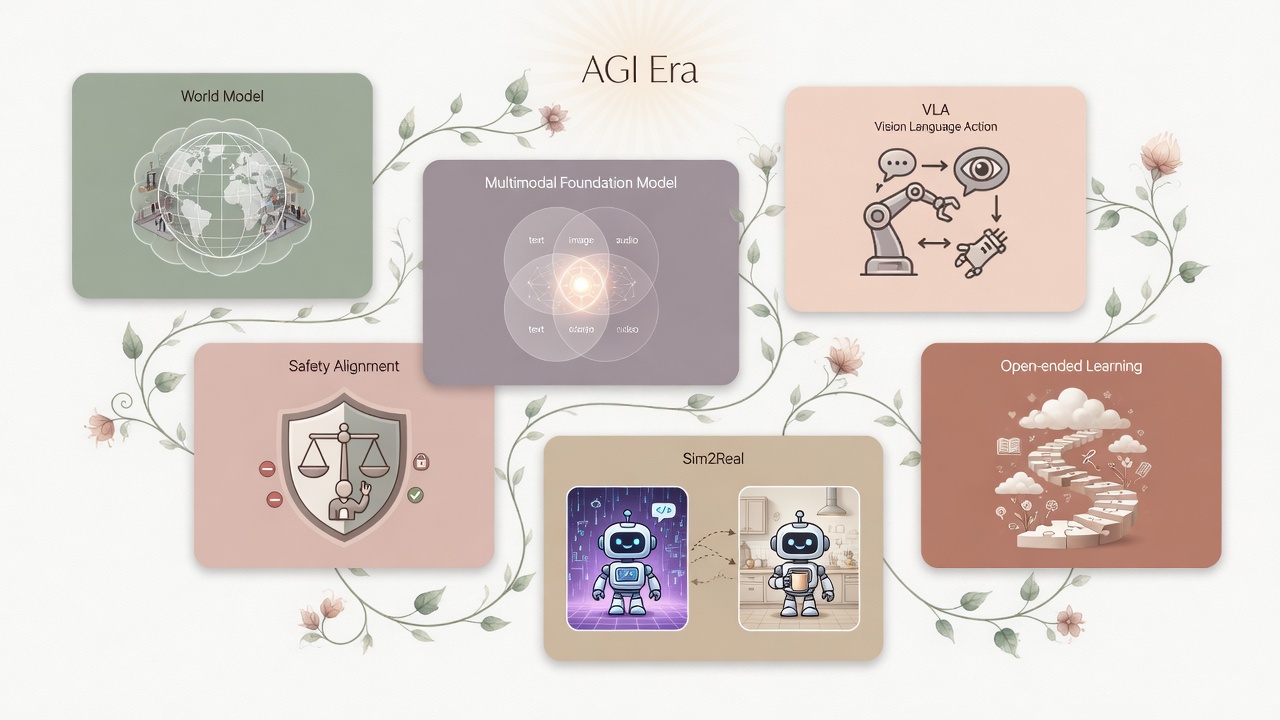
结构收束:若 AGI 讨论落到工程,具身侧更可能是 「多模态世界模型 + 可接地技能 + 仿真与真机数据闭环 + 严格 ODD/安全案例」, 而不是单独一个无限聊天窗口。
G. 和你有什么关系 · 你可以怎么用
理解 L2 与 L4 差别;坐 Robotaxi 时知道 ODD 与远程协助;对「全自动驾驶已普及」类话术保持核查习惯。
路径可参考:机器人感知(检测/SLAM 基础)→ 控制入门 → 强化学习/模仿学习 → 跟读 RT-2、OpenVLA、Dreamer 等开源与论文。
先定义 ODD 与失败模式,再谈模型;优先可中断、可复盘的闭环。软件 Agent 经验(评测、护栏)可迁移到具身,但必须加物理安全层。
H. 论文 · 标准 · GitHub(可点击跳转)
下列链接均为公开可访问的论文页、官方站点或 GitHub 仓库,点击即可打开原文。 产业节点变化快时,以监管与公司最新公告为准。
论文(arXiv / 会议)
Pomerleau, NIPS 1988. 学习型自动驾驶早期代表。
https://proceedings.neurips.cc/paper/1988/hash/812b4ba287f5ee0bc9d43bbf5bbe87fb-Abstract.htmlAhn et al., arXiv:2204.01691. Do As I Can, Not As I Say.
https://arxiv.org/abs/2204.01691 · 项目主页Driess et al., arXiv:2303.03378.
https://arxiv.org/abs/2303.03378Brohan et al., arXiv:2307.15818. 将 VLM 能力迁移到机器人控制。
https://arxiv.org/abs/2307.15818Kim et al., arXiv:2406.09246. 开源视觉-语言-动作模型。
https://arxiv.org/abs/2406.09246 · 项目主页Xu et al., arXiv:2402.02385. 机器人与基座模型综览。
https://arxiv.org/abs/2402.02385Ha & Schmidhuber, arXiv:1803.10122. 世界模型经典论文。
https://arxiv.org/abs/1803.10122Vaswani et al., arXiv:1706.03762. 现代 LLM 架构基础。
https://arxiv.org/abs/1706.03762GitHub 开源项目
开源 VLA 训练与推理代码。
https://github.com/openvla/openvlaSayCan 桌面仿真开源实现(官方仓库子目录)。
https://github.com/google-research/google-research/tree/master/saycan具身智能训练与评测高层库(Habitat)。
https://github.com/facebookresearch/habitat-labDreamerV3 世界模型强化学习官方实现。
https://github.com/danijar/dreamerv3具身智能论文与资源列表(社区维护,便于继续深挖)。
https://github.com/HCPLab-SYSU/Embodied_AI_Paper_List软件侧有状态 Agent / 工作流编排(与具身「规划循环」对照读)。
https://github.com/langchain-ai/langgraph开源 LLM 应用平台(RAG / Agent / Workflow 低代码)。
https://github.com/langgenius/dify标准 · 官方 · 赛事
L0–L5 行业标准定义与说明(SAE 官方)。
https://www.sae.org/standards/content/j3016_202104/ · 等级说明博文2004/2005 等赛事官方介绍页。
https://www.darpa.mil/about/innovation-timeline/grand-challengeStanley 夺冠与产业影响的权威科技媒体复盘。
https://spectrum.ieee.org/darpa-grand-challengeRobotaxi 商业化与技术演进的公司官方入口。
https://waymo.com/about/具身智能年度研讨与挑战赛门户。
https://embodied-ai.org/